

Como os robôs de colheita lidam com itens com texturas diferentes?
Jul 04, 2025
Deixe um recado
No domínio dos armazenadores modernos e da logística, a eficiência e a precisão das operações de colheita são cruciais para as empresas manter uma vantagem competitiva. A escolha de robôs surgiram como uma solução revolucionária, aumentando significativamente a velocidade e a precisão do manuseio de itens. No entanto, um dos aspectos mais desafiadores dessa tecnologia é como esses robôs lidam com itens com texturas diferentes. Como fornecedor de robôs líderes, aprofundamos esse problema para desenvolver soluções inovadoras que garantem operações perfeitas em uma ampla gama de tipos de produtos.
Compreendendo o desafio de diferentes texturas
As texturas podem variar amplamente, de superfícies lisas e escorregadias, como garrafas de vidro e recipientes de plástico a ásperos e irregulares, como caixas de madeira e itens de tecido. Cada textura apresenta desafios únicos para escolher robôs. Por exemplo, itens suaves podem exigir uma aderência firme, porém suave, para evitar escorregar durante o processo de seleção. Por outro lado, texturas ásperas podem exigir uma aderência mais robusta para garantir a estabilidade, mas, ao mesmo tempo, o robô deve evitar causar danos ao item.
Tecnologias de sensores para detecção de textura
Para enfrentar esses desafios, nossos robôs de seleção estão equipados com tecnologias avançadas de sensores. Um dos principais sensores é o sensor tátil, que imita o sentido do toque em humanos. Esses sensores podem detectar a pressão, a forma e a textura de um item após contato. Ao analisar os dados coletados dos sensores táteis, o robô pode ajustar sua força e estratégia segura de acordo.
Por exemplo, quando o robô encontra uma garrafa de vidro lisa, os sensores táteis detectam a superfície de atrito baixo. Em resposta, o robô pode aumentar levemente a força de segurança e usar uma garra de molho macia para fornecer uma espera segura sem quebrar a garrafa. Por outro lado, ao pegar uma caixa de madeira áspera, os sensores sentirão a superfície irregular e o robô pode usar uma garra mais rígida com uma força mais segura para levantar a caixa com segurança.
Além dos sensores táteis, nossos robôs também utilizam sensores de visão. Câmeras de alta resolução e scanners 3D são integrados ao sistema do robô para fornecer uma imagem visual detalhada do item. Isso permite que o robô identifique as características da forma, tamanho e superfície do item antes de tentar buscá -lo. A combinação de sensores táteis e de visão fornece uma compreensão abrangente da textura e das propriedades físicas do item, permitindo que o robô tomasse decisões informadas durante o processo de seleção.
Mecanismos de preensão adaptativa
Outro aspecto crítico do manuseio de itens com texturas diferentes é o design dos mecanismos seguras. Nossos robôs de coleta estão equipados com uma variedade de garra que podem ser personalizadas de acordo com os requisitos específicos do aplicativo.
Para itens suaves e delicados, como produtos de tecido ou componentes eletrônicos, oferecemos garras a vácuo. Essas garras usam copos de sucção para criar uma retenção segura no item sem aplicar pressão excessiva. A força de vácuo pode ser ajustada com base na textura e peso do item, garantindo uma escolha suave, mas confiável.
Para itens mais pesados e mais rígidos, desenvolvemos garras mecânicas com dedos ajustáveis. Esses dedos podem ser configurados para se adaptar a diferentes formas e texturas. Por exemplo, os dedos podem ser feitos de diferentes materiais, como borracha ou plástico, para fornecer melhor atrito e aderência em superfícies lisas ou ásperas. As garras mecânicas também podem ser ajustadas para alterar o espaçamento entre os dedos, permitindo que o robô pegue itens de vários tamanhos.
Estudos de caso
Vamos dar uma olhada em alguns exemplos reais - mundiais de como nossos robôs de escolha lidam com itens com texturas diferentes.
Em um armazém de processamento de alimentos, nossos robôs são responsáveis por pegar uma variedade de produtos alimentícios, incluindo enlatados, produtos frescos e lanches embalados. Os produtos enlatados têm uma superfície de metal lisa, enquanto produtos frescos, como maçãs e laranjas, têm uma superfície levemente esburacada e macia. Nossos robôs usam uma combinação de sensores de visão para identificar o tipo de item e sensores táteis para ajustar a força segura. Para produtos enlatados, as garras mecânicas com dedos revestidos com borracha são usados para fornecer uma espera segura. Para produtos frescos, as garras à base de vácuo são empregadas para evitar a hematomas dos frutos.
Em um centro de atendimento de comércio e, os robôs precisam lidar com itens que variam de livros com capa duras a brinquedos de pelúcia e macios. Os sensores de visão primeiro examinam os itens para determinar suas características de forma e superfície. Para os livros de capa dura, as garras mecânicas podem agarrar firmemente as bordas do livro. Para brinquedos de pelúcia, as garras a vácuo podem buscá -los suavemente, garantindo que os brinquedos não sejam deformados durante o processo de seleção.
O papel do software e do aprendizado de máquina
O software desempenha um papel vital em permitir que nossos robôs de colheita lidem com itens com texturas diferentes de maneira eficaz. Nosso software proprietário usa algoritmos para analisar os dados coletados dos sensores e tomar decisões reais - tempos sobre a estratégia emocionante.
Os algoritmos de aprendizado de máquina também são integrados ao sistema. Esses algoritmos permitem que o robô aprenda com experiências passadas e melhore seu desempenho ao longo do tempo. Por exemplo, se o robô encontrar um novo tipo de item com uma textura exclusiva, ele poderá usar o modelo de aprendizado de máquina para prever a força e a estratégia ideais com base em itens semelhantes que já lidou antes.
À medida que o robô continua a captar mais itens, o modelo de aprendizado de máquina é atualizado continuamente, aprimorando a capacidade do robô de lidar com uma gama mais ampla de texturas e tipos de produtos.
Integração com sistemas de gerenciamento de armazém
Nossos robôs de seleção são projetados para serem totalmente integrados aos sistemas de gerenciamento de armazém (WMS). O WMS fornece ao robô informações sobre o local, a quantidade e o tipo de itens a serem escolhidos. Essas informações, combinadas com os dados dos sensores, permitem que o robô planeje sua rota e estratégia de escolha com mais eficiência.
Por exemplo, se o WMS indicar que um item específico possui uma textura conhecida e exigir um método de preensão específico, o robô pode configurar sua garra e ajustar sua abordagem antes de atingir o item. Essa integração perfeita entre o robô e o WMS garante um processo de seleção suave e eficiente no armazém.
Vantagens de nossos robôs de coleta
A capacidade de lidar com itens com texturas diferentes fornece aos nossos robôs de seleção várias vantagens sobre os métodos tradicionais de escolha. Em primeiro lugar, aumenta significativamente a flexibilidade das operações do armazém. Com a capacidade de escolher uma ampla gama de produtos, as empresas podem usar nossos robôs em vários setores, desde o processamento de comércio e alimentos até fabricação e logística.
Em segundo lugar, nossos robôs melhoram a precisão e a confiabilidade do processo de seleção. Ao ajustar com precisão a força e a estratégia segura com base na textura do item, o risco de descartar ou danificar o produto é minimizado. Isso leva a uma redução nos resíduos de produtos e retornos dos clientes, economizando custos para os negócios.
Finalmente, nossos robôs de seleção aumentam a eficiência geral do armazém. Eles podem trabalhar 24 horas por dia, 7 dias por semana, sem fadiga, e suas capacidades de escolha de alta velocidade podem aumentar significativamente a taxa de transferência das operações de seleção. Isso permite que as empresas atendam à crescente demanda por atendimento rápido e preciso da ordem.
Entre em contato conosco para suas necessidades de escolha
Se você está procurando uma solução confiável para lidar com itens com texturas diferentes em seu armazém ou instalação de produção, nossos robôs de seleção são a escolha ideal. Como fornecedor profissional de robôs, temos a experiência e a tecnologia para fornecer soluções personalizadas que atendam aos seus requisitos específicos.

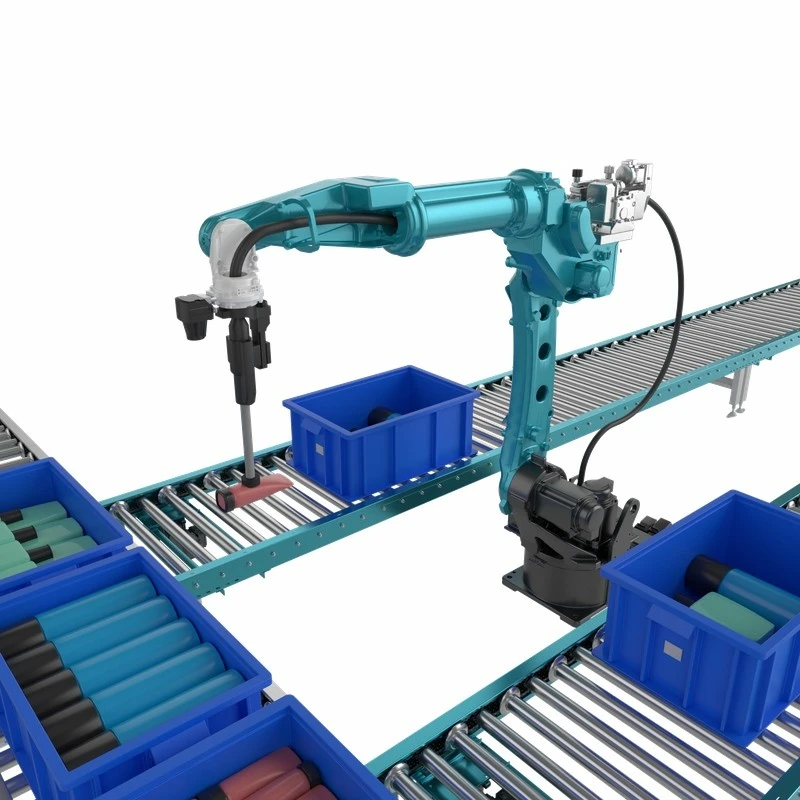
Para saber mais sobre o nossoRobô de visão 3D, Assim,Paletizando robô, eRobô de braço oscilante, por favor, não hesite em entrar em contato conosco. Nossa equipe de especialistas está pronta para discutir seu projeto e fornecer uma proposta detalhada. Vamos trabalhar juntos para revolucionar suas operações de escolha e levar seus negócios para o próximo nível.
Referências
- "Robotics in Warehouse Automation", de John Smith, publicado no Journal of Logistics and Supply Chain Management.
- "Tecnologias adaptativas para os robôs industriais", de Emily Brown, apresentados na Conferência Internacional sobre Robótica e Automação.
- "Integração de tecnologias de sensores na escolha de robôs", de David Johnson, relatório de pesquisa do Institute of Robotics Research.